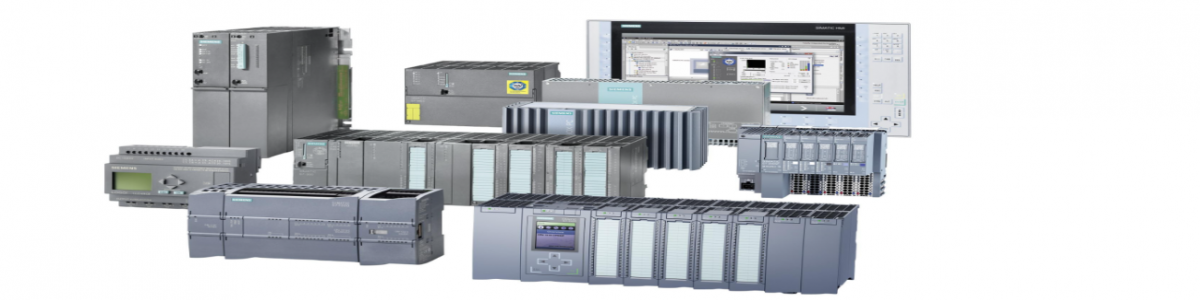

性致动器分两大类:普通直流电动推杆(简单伸缩,自带机械限位)、伺服 / 步进电缸(高精度位置闭环,带编码器),西门子 PLC 对应两种控制方案。
重点:PLC 数字量输出不能直接驱动推杆电机,推杆工作电流通常几安,PLC DO 点电流很小,必须加继电器 / 固态继电器 / 专用驱动模块做功率隔离
方案 1:普通 24V 直流电动推杆
原理:调换电机供电极性实现伸出 / 缩回,内置机械限位,到极限自动断电。
硬件接线
电源:DC24V 电源给推杆供电,PLC 电源与推杆电源共地
PLC 2 路 DO 输出(如 Q0.0 伸出,Q0.1 缩回)→ 分别驱动 2 个 DC24V 继电器线圈
继电器触点构成H 桥:
Q0.0=ON:继电器 1 吸合 → 推杆伸出
Q0.1=ON:继电器 2 吸合 → 推杆缩回
Q 全部 OFF → 停止
限位反馈(推荐):推杆内置上下限位开关,接到 PLC DI(I0.0 上限,I0.1 下限),用于程序保护。
【强制互锁!】程序里必须做软件互锁,Q0.0 和 Q0.1 不能同时输出,否则电源短路烧设备;继电器最好再加硬件常闭互锁。
西门子 PLC 程序逻辑(S7-1200/200SMART)
启动伸出:触发信号 →置位 Q0.0,复位 Q0.1;检测到上限位 I0.0=1,立即复位 Q0.0 停止
启动缩回:触发信号 →置位 Q0.1,复位 Q0.0;检测到下限位 I0.1=1,立即复位 Q0.1 停止
急停信号:直接复位两个输出
可选:定时控制,设定伸出 / 缩回时间,适合不需要精确位置的场合。
缺点:开环,只能走到两端限位;中途不知道当前位置,不能停在中间任意位置。
方案 2:带反馈推杆 / 伺服电缸
2.1 电位器反馈推杆
推杆内置电位器,输出 0~5V/0~10V 模拟电压,接入 PLCAI 模拟量输入,把电压换算成行程毫米。
控制:仍然用 DO + 继电器控制伸缩;程序实时读取 AI 位置,到达目标位置直接切断输出。
精度一般,适合中等定位要求。
2.2 带编码器的伺服 / 步进电缸
这种就是伺服线性模组,用脉冲 + 方向或者总线控制:
S7-200 SMART:自带脉冲输出(Q0.0 脉冲,Q0.1 方向),组态运动轴,AXISx_GOTO 指令定位,控制步进 / 伺服电缸
S7-1200/1500:
脉冲模式:工艺对象 TO_PositioningAxis,脉冲 + 方向输出
PROFINET 总线:伺服电缸驱动器走 PN 总线,直接工艺对象控制,FB284(EPos)定位,可回零、绝对定位、相对定位、点动,支持设定速度加减速度
这种方案可以精确停在行程内任意毫米位置,可设置速度,适合反复多点定位。
选型快速对照
表格
| 类型 | 控制方式 | 西门子 PLC | 精度 | 适用场景 |
|---|---|---|---|---|
| 普通直流推杆 | DO + 继电器开环 | 全系列 | 低,只到两端限位 | 简单顶升、开门、压紧 |
| 电位器反馈推杆 | DO+AI 模拟量 | 带 AI 模块 | 一般 | 需要中间位置,精度要求不高 |
| 步进电缸 | 脉冲输出 | 200SMART/1200 | 中等 | 多点定位 |
| 伺服电缸 | 脉冲 / Profinet 总线 | 1200/1500(T) | 高 | 精密自动化,同步控制 |
安全要点
软件互锁 + 继电器硬件互锁,防止两路同时导通短路
电源回路增加快熔保险丝
限位信号做硬件 + 软件双重保护,防止冲顶
急停回路硬接线切断推杆动力,不要只靠 PLC 程序停止
强弱电分开布线,动力线和信号线分开,减少干扰。